26 сентября 2026


В МИФИ разработана система навигации, позволяющая ориентироваться без спутникового сигнала

Мона Платонова
Группа специалистов ядерного университета МИФИ разработала программно-аппаратный комплекс, который позволяет автомобилю ориентироваться на местности, даже когда спутниковый сигнал полностью исчезает.
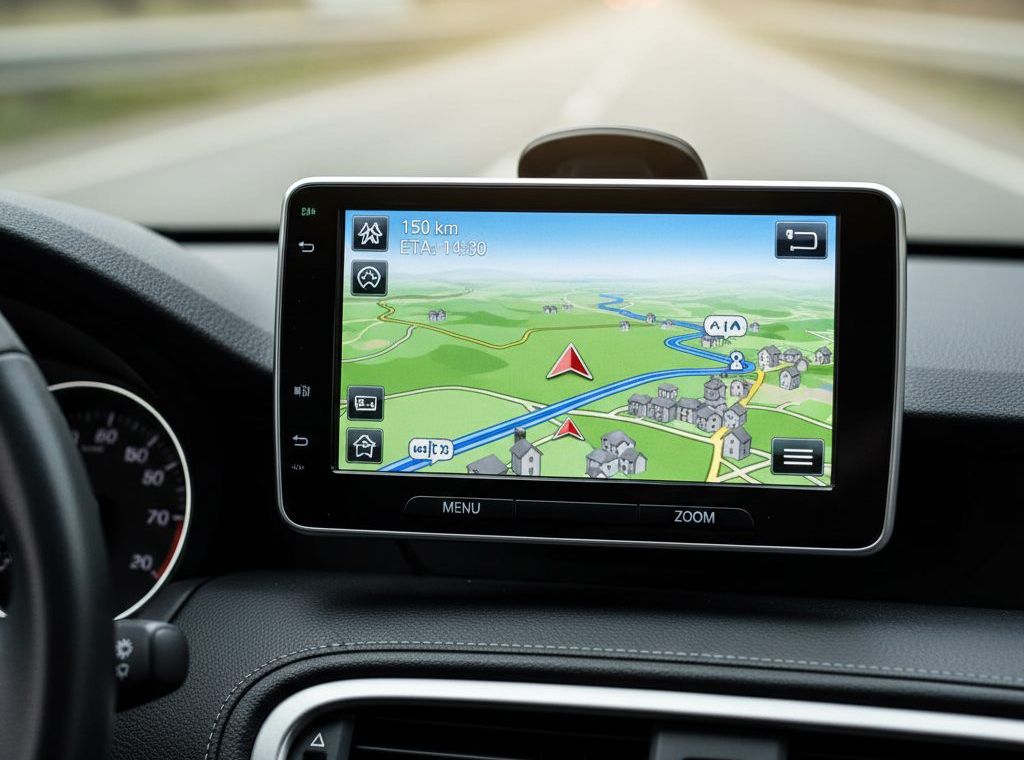
Автомобилисты зачастую сталкиваются с ситуацией, что в тоннелях, на подземных парковках или в плотной городской застройке навигатор теряет связь со спутниками. В этот момент местоположение автомобиля начинает определяться с ошибками, а стрелка навигации может отклониться от реального маршрута. Для беспилотных машин такая проблема особенно критична.
Специалист кафедры компьютерных систем и технологий ядерного университета МИФИ Дарья Маркова считает, что для решения этой проблемы можно использовать расширенный фильтр Калмана - сложный математический алгоритм, который непрерывно сопоставляет данные инерциальных датчиков и одометра.
- Если на двухкилометровом участке без сигнала глобальной навигационной спутниковой системы обычно накапливается ошибка до 14,8 метра, то предложенный алгоритм с адаптивной настройкой позволяет удерживать максимальное отклонение в пределах 4,9 метра, - говорит Дарья Маркова. – Это происходит благодаря объединению данных с нескольких датчиков, которые есть в любом современном автомобиле. Инерциальный измерительный модуль определяет ускорение и повороты машины, а колесный одометр считает пройденное расстояние.
По словам Дарьи Марковой, когда автомобиль останавливается, например, на светофоре или в пробке, система точно знает, что его скорость равна нулю. В этот момент она обнуляет накопленные ошибки, не давая им расти дальше. Если остановки происходят не так часто, на помощь приходит еще один компонент системы — фронтальная камера и технологии визуальной одометрии.
Алгоритмы компьютерного зрения анализируют изображение, находят устойчивые ориентиры - контуры зданий, дорожные знаки, элементы инфраструктуры, а затем сопоставляют их с ранее полученными кадрами.
- Использование всех трех методов вместе дает синергетический эффект, - отметила Дарья Маркова. - В натурных испытаниях на городском маршруте с тоннелем и многоуровневой парковкой такая система показала среднюю позиционную ошибку всего 0,3 % от пройденного пути. Для пятикилометрового маршрута максимальное отклонение не превышало 10 метров, в то время как обычная инерциальная навигация уводила автомобиль на 65 метров.
Разработка ориентирована на массовый сегмент. Она не требует дорогостоящих лазерных гироскопов.
Мона Платонова.
Фото сгенерировано ИИ